İçeriğe geç
QAYRAALMILA
EN

Deniz · TEKNOFEST 2027 hedefi

ALMILA — İnsansız Denizaltı Aracı

Derinliklere hâkim ol. ALMILA, karmaşık görevler için tasarlanan, modüler robotik ve yapay zekâyla güçlenen yeni nesil otonom su altı aracı.

Hakkında

Odak

Hedef TEKNOFEST 2027 İnsansız Su Altı Sistemleri Yarışması. Görevler: görüntüyle çizgi ve boru hattı bulmak, derinliği ve yönü sabit tutmak, verilen konuma kendi başına gitmek ve boru hattına küçük bir robot bırakmak. Araç küçük ve hafif kalmalı (en büyük boyutu 60 cm, kütlesi 12 kg altı hedefleniyor); su sızmasına ve bağlantı kopmasına karşı kendini korumalı.
Yaklaşım

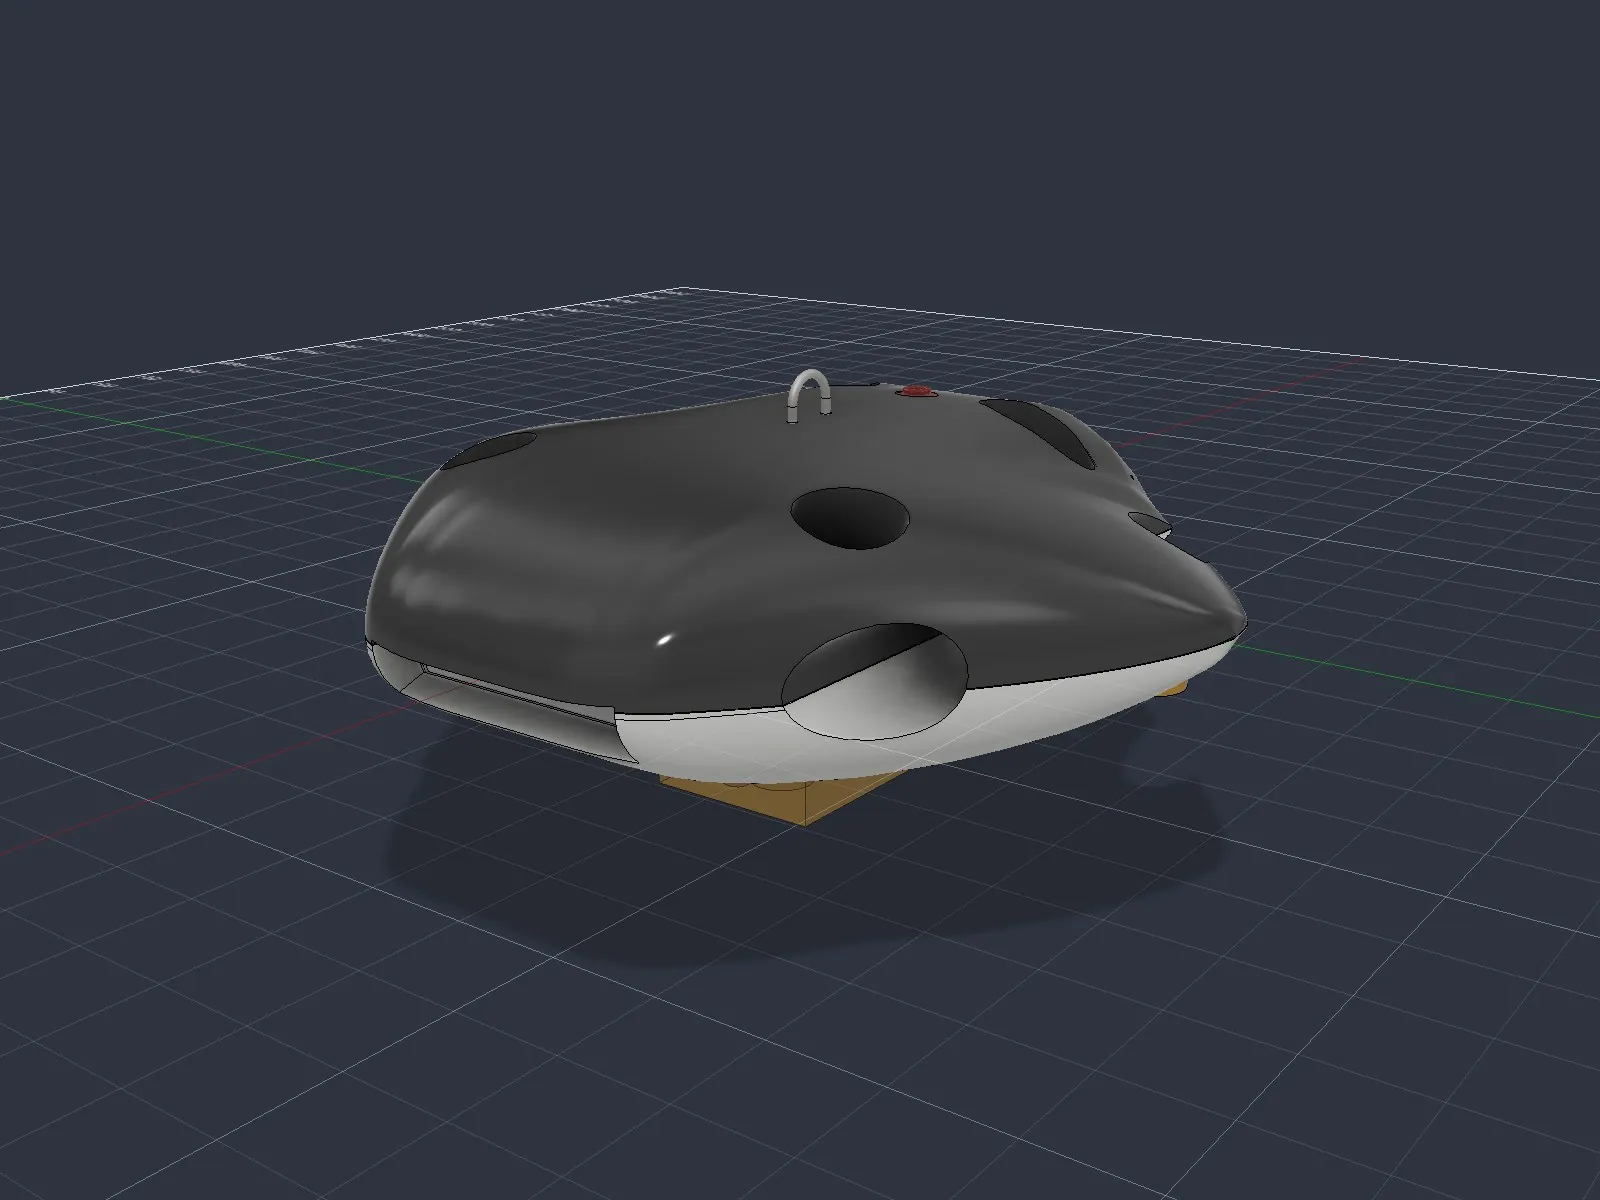
Yazılım: yapay zekâ tabanlı nesne tespiti ve kendi görev planlayıcımız; bir bilgisayar görüntüyü ve görevi, otopilot derinliği ve yönü yönetiyor. Mekanik: kafessiz, kapalı vatoz gövde; 8 itici gövdenin içindeki tünellerde (dışarıda açık pervane yok) ve aracı 6 eksende hareket ettiriyor; iki yandaki pistonlu balast tüpleri yüzerliği ayarlıyor. Elektrik: kendi tasarımımız güç dağıtım kartı; elektronik ve batarya ortadaki su geçirmez alüminyum tüpte. Araç kıyıyla fiber optik kabloyla haberleşiyor; sırttaki manyetik acil durdurma anahtarı bataryayı kesiyor. Karnında taşıdığı Mini ROV boru hattına bırakılıyor.

Rol
QAYRA · Tasarım, üretim ve yazılım
Süre
2026 — devam

Teknolojiler

  • Otonom navigasyon
  • Görüntü işleme ve yapay zekâ
  • Su altı mekaniği
  • Güç elektroniği
  • Modüler robot kol

Öne çıkanlar

8

İtici

Gövdenin içindeki tünellerde 8 itici; araç 6 eksende hareket eder, dışarıda açık pervane yok.

Vatoz gövde

Kafessiz, kapalı gövde; elektronik ve batarya ortadaki su geçirmez tüpte, yanlarda balast tüpleri.

Güvenlik

Manyetik acil durdurma anahtarı bataryayı keser; sızıntı algılanınca araç yüzeye çıkar.

Modüler robot kol

Tek tasarım, çok alan — evrensel bağlantı arayüzlü kol değişiklik yapmadan deniz, hava ve kara araçlarına takılır: su altında numune toplama, insansız hava aracında yük taşıma, kara aracında enkaz kaldırma.

Mini ROV

Karnında taşıdığı küçük robot boru hattına bırakılır; görüntüsü ana aracın kablosu üzerinden kıyıya gelir.

Araç ve sistem mimarisi

Karmaşık görevler için tasarlanan yeni nesil otonom denizaltı aracı; modüler robotik ve yapay zekâ ile.

Yazılım

Yapay zekâ ve görev planlama

Kamera görüntüsünden nesne tespiti araçtaki gömülü bilgisayarda çalışır; görev planlayıcı kendi yazılımımız.

Mekanik

Hidrodinamik gövde

Sekiz iticili yerleşimle altı serbestlik dereceli, her yöne hareket.

Elektrik

Güç dağıtımı

Kendi tasarımımız güç dağıtım kartı ve yalıtılmış gürültü filtreleme.

Modüler robot kol: tek tasarım, üç ortam

Evrensel bağlantı arayüzü sayesinde kol, hava, kara ve deniz platformlarına değişiklik yapılmadan takılabilir.

Deniz · İDA / İSA

Su altında tutma

Su altında nesne tutma ve numune toplama.

ALMILA'ya entegre

Hava · İHA

Havada kavrama

Havada kavrama ve yük bırakma.

Hafif karbon fiber yapı

Kara · İKA

İmha ve enkaz kaldırma

Patlayıcı imha (EYP) ve enkaz kaldırma görevleri.

Yüksek tork yapılandırması

Belgeler

Medya ve prototipler

Tasarım görselleri — dış görünüş, gövde, kaplama, itki ve balast.

Ekip

Projede emeği geçenler.